무인 굴착기의 훈련장을 가상공간으로…HD현대, 디지털트윈 개발 추진
- 총사업비 63억3,000만원 국책과제…2029년 말까지 진행
- 건설장비 움직임과 토양의 물리적 상호작용 구현
- 설계·AI 학습·검증 연결…실제 장비 데이터로 정확도 높일 계획
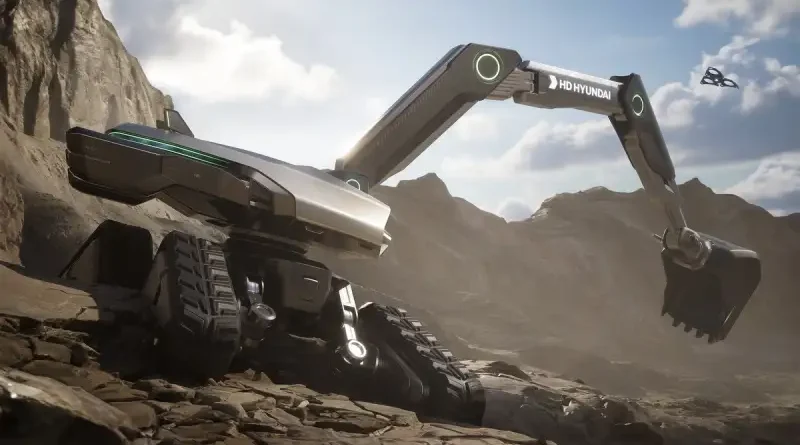
굴착기가 스스로 작업하려면 장비의 움직임뿐 아니라 흙을 파고 옮기는 과정에서 달라지는 조건에도 대응해야 한다. HD현대사이트솔루션이 이러한 작업 환경을 가상공간에 구현하는 플랫폼 개발에 나선다. 무인 건설기계 기술을 반복적으로 학습하고 검증할 기반을 마련하는 사업이다.
HD현대사이트솔루션은 산업통상부의 ‘인공지능 무인 자율 굴착기 개발을 위한 고정밀 시뮬레이션 기반 디지털 트윈 플랫폼 개발’ 국책과제의 최종 사업자로 선정됐다고 25일 밝혔다.
총사업비는 63억3,000만원이며, 사업은 2029년 12월까지 추진된다. HD현대사이트솔루션과 심지, 한국건설기계연구원, 한국생산기술연구원, 한국건설기계산업협회가 컨소시엄으로 참여한다. 사업비는 과제 전체 규모다.
컨소시엄은 건설장비의 작동 방식과 장비·토양 사이의 물리적 상호작용을 가상환경에 구현할 계획이다. 이를 바탕으로 장비 설계부터 무인 자율 기술의 개발과 학습, 검증까지 수행하는 디지털트윈 플랫폼을 구축한다는 구상이다.
활용 대상은 굴착기와 휠로더, 굴절식 덤프트럭 등이다. 개별 장비의 동작을 재현하고 작업 환경과 연결해 기술을 시험할 수 있도록 한다. HD현대사이트솔루션은 가상공간에서 검증한 결과를 실제 장비 데이터와 비교·분석해 AI 기술 고도화를 추진할 방침이다.
무인 건설기계의 개발 과정에서는 실제 장비와 작업 공간을 확보해야 한다. 다양한 조건에서 시험하려면 시간과 비용이 들고, 안전을 고려해 검증 범위를 정해야 하는 제약도 있다. 가상환경에서 반복 시험할 수 있는 기반은 이러한 개발 부담을 줄이는 데 활용될 수 있다.
이번 과제가 장비와 토양의 관계를 함께 구현하려는 점도 중요하다. 굴착 작업은 장비의 동작에 따라 작업 대상의 상태가 계속 달라진다. 같은 경로로 장비를 움직이더라도 현장의 조건에 따라 결과가 달라질 수 있어 주변 환경을 포함한 검증이 필요하다.
디지털트윈 플랫폼이 구축되면 실제 시험 전에 작업 방식과 제어 기술을 점검할 수 있는 여지가 넓어진다. 현장에서 수집한 데이터를 가상환경에 반영하고, 가상 검증 결과를 다시 실제 장비와 대조하는 과정이 연결될 때 개발 도구로서의 활용도가 높아질 수 있다.
다만 시뮬레이션의 성능은 실제 작업을 얼마나 정확하게 재현하는지에 달려 있다. 가상환경에서 좋은 결과를 얻었더라도 현장에 그대로 적용되는지는 별도로 확인해야 한다. 장비 상태와 토양 조건, 주변 작업자와의 관계 등 실제 운용 요소를 검증 과정에 반영하는 일이 과제로 남는다.
이번 발표는 플랫폼 개발을 추진하는 연구개발 단계다. 무인 굴착기의 현장 보급이나 양산 성과가 확정됐다는 의미는 아니다. 향후 플랫폼 구축과 실증을 통해 적용 범위와 기술의 신뢰도를 확인하게 된다.
건설기계 자율화의 경쟁력은 AI 모델과 실제 작업 현장을 연결하는 능력에서 구체화된다. HD현대사이트솔루션의 이번 과제는 장비 제조 경험과 가상 검증 기술을 결합해 무인화의 개발 기반을 넓히려는 시도로 볼 수 있다.
더 좋은 미래를 위한 콘텐츠 플랫폼 – <굿퓨처데일리>